

SD300/SD100系列伺服电机485通讯力矩模式指南
发布时间:
2024-05-07
作者:
金沙2004线路检测马双莉
来源:
摘要
SD300/SD100系列伺服驱动器支持485通讯 ,今天为大家介绍一下485通讯下,力矩模式如何操作:
控制要求:
- 工作在力矩模式下
- 运动过程中随时改变力矩和速度的大小(在不同的位置改变力矩和速度)
- 方向的正反转控制
- 启动和停止
参数设置:
PA组:
PA-4=2(转矩控制)
PA-32=1(内部转矩输入)
PA-50=3000(3000为转速,可以随意修改)
PA-53=1(内部使能)
PA-64=1.00(内部转矩指令,值为%比,如写入10则为0.1的扭矩)
P3-16(可随意改变电机运转方向)
485通讯设置:
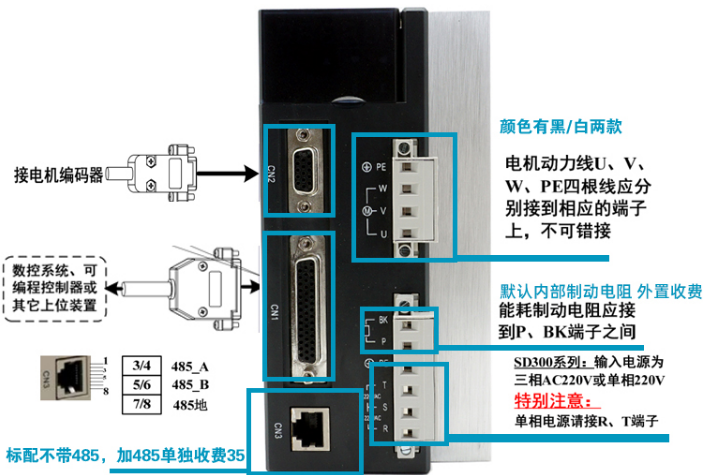
PA-71(MODBUS通讯地址,默认1)
PA-72(MODBUS波特率,默认9600,可调范围上限115200)
PA-73(MPDBUS通讯协议,默认0:8.N.2)
整体运行举例:以MODBUS调式精灵八进制为例
修改速度:PA-50改200转速
地址:所有PA参数请参照说明书对应的章节。每个参数使用16bit的数据表示,每个参数
的通信地址由参数序号确定,地址为16bits。参数的地址例如:参数1(PA-0)表示为0X0000,参数2 (PA-1)表示为0X0001,其他参数依次类推:
PA-50转换成十六进制地址应为(0x0032H+0x080)=0x00B2H,写入(如200转速,由200转换成十六进制应为C8)将C8写入0x00B2H即为200转速。(0x080是偏移地址,所有参数通讯地址都要加上0x080,数据只写入并执行,但不保存,不影响正常通讯)
以MODBUS调式精灵为例(0x0032H+0x080)=0x00B2H转换成八进制地址为262,将C8写入262寄存器地址即为200转
发送:01 06 00 32 00 C8 29 93
反馈:01 06 00 32 00 C8 29 93
改变转矩:(转矩值为%比)
地址:PA-64=地址十六进制(0x0040H+0x0800)=0x00C0H,如需要20的转矩,则将十进制的20转换成十六进制应为14,将14写入0x00C0H即为0.20即20%的转矩。
发送:01 06 00 40 00 14 88 11
反馈:01 06 00 40 00 14 88 11
改变方向:
地址:0x0110H+0x80=(0x0190H)
写入:0为正转,1为反转
发送:01 06 01 10 00 00 89 F3(为正转)
发送:01 06 01 10 00 01 48 33(为反转)
启动与停止:
地址:(0x010FH+0x080)=0x018FH
发送:01 06 01 0F 00 80 B9 95(为停止)
发送:01 06 01 0F 00 00 B8 35(为启动)
参数的写入与读出的参数格式说明
经由通讯所能够写入与读出的参数格式说明(状态量读取请参考1.5章节):所读取和写入的 参数必须为十进制的整形数,在驱动器显示面板和说明书手册中标记有带小数点的参数,在读取和 写入操作的过程中都被放大了相应的倍数,使其变成十进制的整形数。显示格式为二进制的参数, 在读取和写入操作的过程中实际使用的为其等值的十进制整形数。具体如下,PA组各参数变化方式
详见说明书参数对应的章节说明:
| PA组参数序列号 |
说明书显示值 |
通讯操作值 |
变换方式 |
| 1 |
315 |
315 |
不变 |
| 63 |
1.00 |
100 |
放大100倍 |
| 57 |
0100(二进制) |
4(十进制) |
二进制转十进制 |
推荐阅览
2026-09-15
2026-09-05


